A YYForce Inc. 2026. október 22-én közölte, hogy tervei szerint kifejleszti és továbbfejleszti a Workforce OS-t, egy moduláris robotikai szoftverarchitektúrát, amelynek célja az emberi dolgozók és az autonóm gépek munkájának összehangolása. A szingapúri székhelyű munkaerő- és létesítményüzemeltetési szolgáltató a vendéglátásban történő, szakaszos bevezetésről vázolt fel terveket az NVIDIA számítástechnikai és robotikai technológiáinak felhasználásával; a későbbi kísérleti műveletekben Unitree humanoid robotok is szerepelnek.
Legfontosabb tudnivalók
- A YYForce hardverfüggetlen szoftverréteget kíván létrehozni a navigáció, a manipuláció, a társalgás és a több robot összehangolása céljából.
- Az ütemterv három, a nulladik hónaptól a hatodik hónapig tartó szakaszban halad a concierge-funkcióktól a robotizált italfelszolgáláson át a szállodai rendezvényeken végzett kísérleti projektekig.
- A fejlesztési ütemterv és a kereskedelmi hasznosítás továbbra is előretekintő kijelentésnek minősül; a vállalat finanszírozási, műszaki megvalósítási és bevezetési kockázatokat is megjelölt.
Tartalomjegyzék
- A Workforce OS célja a vendéglátásban zajló műveletek összehangolása
- Három szakasz vezet a szállodai rendezvényeken végzett kísérleti projektekhez
- A tervezett architektúra alapját NVIDIA-eszközök adják
- A műszaki megvalósítás és a kereskedelmi hasznosítás végrehajtási próbatétel marad
- Összegzés
A Workforce OS célja a vendéglátásban zajló műveletek összehangolása
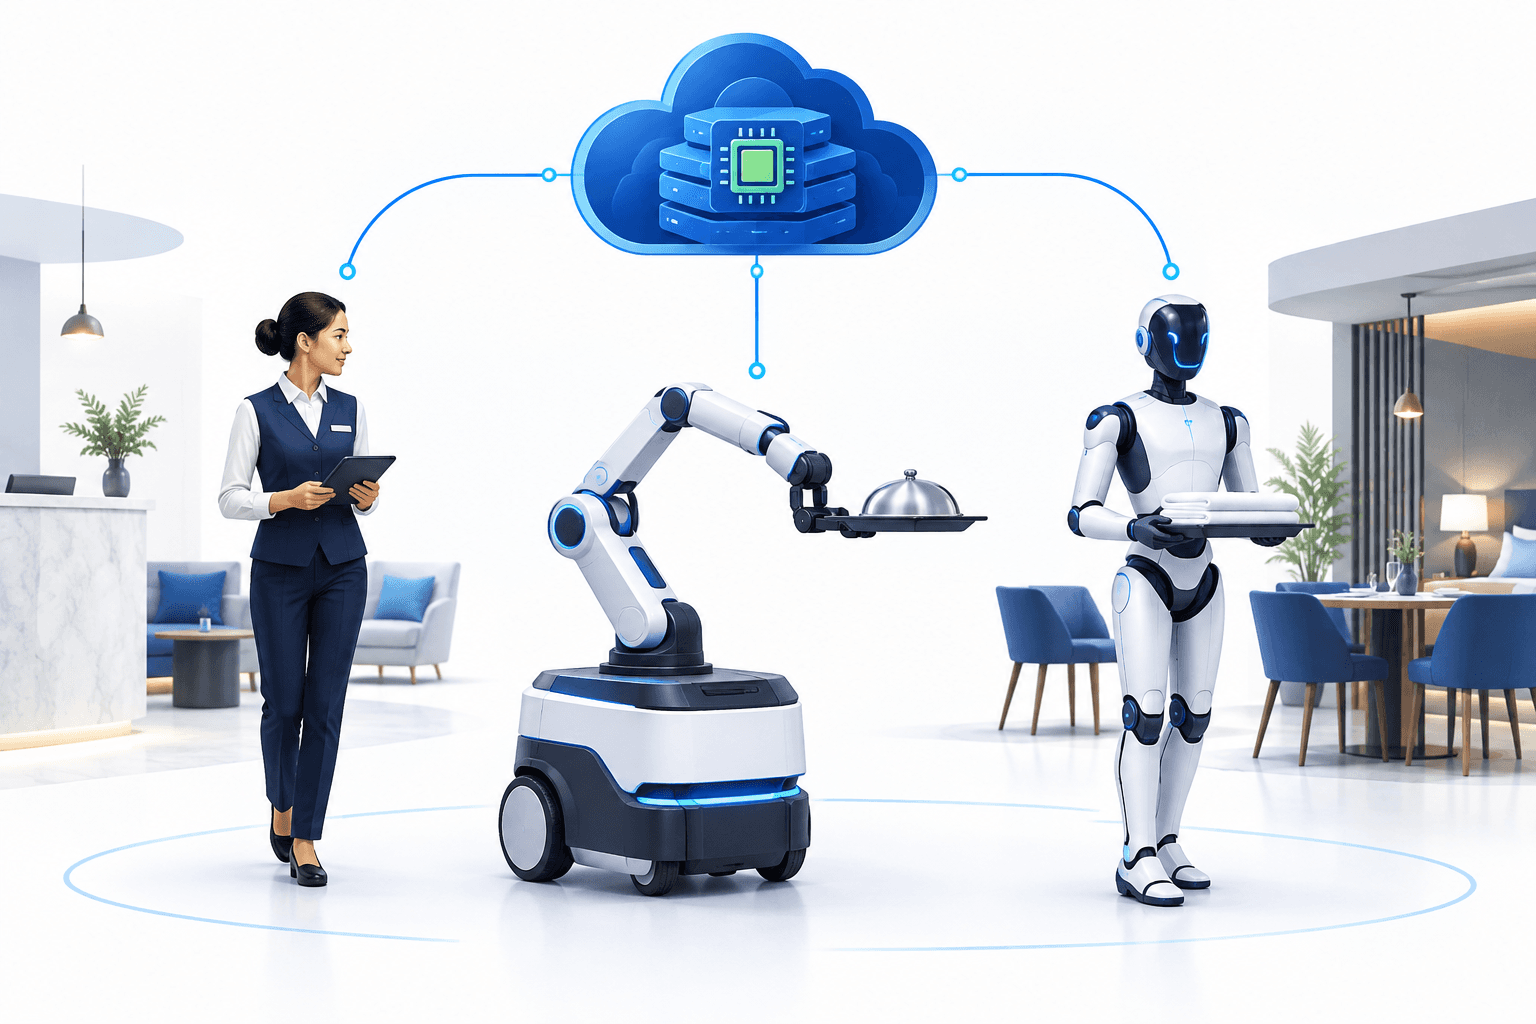
A Nasdaqon jegyzett, YFOR ticker alatt kereskedett vállalat az architektúrát különféle kereskedelmi robotok közös szoftveralapjaként pozicionálja, nem pedig egyetlen géphez kötött alkalmazásként. A tervezett képességek közé tartozik a számítógépes látás, a térképezés és navigáció, a többtengelyes manipuláció, a természetes nyelvű interakció és a robotflották koordinálása.
Mike Fu vezérigazgató szerint a YYForce célja, hogy birtokolja azt a szoftveres intelligenciaréteget, amely a különféle robotokat hasznossá teszi a működő vállalkozások számára. A vállalat meglévő szállodai és vállalati létesítményi jelenlétét potenciális tesztkörnyezetként és működési adatok forrásaként jelölte meg.
A rövid távú terv ellenőrzött vendéglátási környezetekre összpontosít. A YYForce közlése szerint ezzel a megközelítéssel el kívánják kerülni azokat a hosszadalmas kutatási ciklusokat, amelyek a kevésbé strukturált feladatokhoz, például a nedves létesítmények autonóm takarításához kapcsolódnak.
Három szakasz vezet a szállodai rendezvényeken végzett kísérleti projektekhez
A nulladik és a második hónap között a YYForce a navigáció, a vendégekkel folytatott társalgási munkafolyamatok és a recepciós integráció kiépítését tervezi NVIDIA Jetson edge modulok és Isaac ROS felhasználásával.
A második, a második hónaptól a negyedik hónapig tartó szakaszban helyhez kötött és kerekeken mozgó robotkarokat terveznek alkalmazni banketteken, illetve az étel- és italszolgáltatásban. A tervezett funkciók közé tartozik a finommozgásos megfogás, a dinamikus terheléselosztás és tárgyak átadása az embereknek.
A negyediktől a hatodik hónapig a vállalat célja, hogy élő szállodai banketteken és rendezvényeken összehangolja a mobil alapokat, a robotkarokat és a kísérleti szakaszban lévő Unitree humanoid robotokat. Ezek ütemtervi célok, nem pedig már megvalósult bevezetések.
Hosszabb távon a YYForce a látás-nyelv-cselekvés modelleket, a tanult humanoid helyváltoztatást és az összehangoló szoftvert létesítmény-karbantartási, ipari takarítási és más összetett fizikai feladatokra kívánja kiterjeszteni.
A tervezett architektúra alapját NVIDIA-eszközök adják
A tervezett számítási alap robotokra szerelt Jetson modulokat és gyorsított következtetésre, valamint helyi feldolgozásra szolgáló RTX GPU-kat egyesít. A YYForce szerint a fedélzeti rendszerek a környezetérzékelést, az érzékelőadatok fúzióját és az alacsony késleltetésű motorvezérlést támogatnák.
A fejlesztéshez és validáláshoz a vállalat az NVIDIA Project GR00T keretrendszerét és az Omniverse által működtetett Isaac Simet alkalmazza. Az eszközök célja a szimulációból valós környezetbe történő átvitelt szolgáló tanítás, a szintetikus adatgenerálás, valamint a digitális ikertestvéreken végzett feladattesztelés támogatása a fizikai bevezetés előtt.
Az Isaac ROS hardveresen gyorsított vizuális térképezésre és navigációra szolgál, míg a TensorRT célja a mélytanulási következtetés optimalizálása a helyhez kötött manipulátorok és a Unitree két lábon járó platformjai számára.
A műszaki megvalósítás és a kereskedelmi hasznosítás végrehajtási próbatétel marad
A YYForce közlése szerint egy, az autonóm navigációt, az érzékelést és a multimodális interakciót, a mozgás- és manipulációvezérlést, a megtestesült modelleket, valamint az elosztott rendszereket felölelő, szakosodott mérnöki munkacsoportot állít fel. A vállalat arra számít, hogy a csapat a robotflották koordinálását, a munkaerő dinamikus elosztását és a vállalat működési hálózatával való integrációt helyezi előtérbe.
A közlemény kifejezetten előretekintőnek minősíti a platform fejlesztését, funkcióit, ütemezését és kereskedelmi hasznosítását. A megjelölt kockázatok közé tartozik a szimulációs tanítás valós környezetbe történő átvitele, az NVIDIA- és Unitree-technológiáktól való függőség, mérnökök toborzása, elegendő tőke biztosítása, valamint a biztonsági, felelősségi, adatvédelmi és szabályozási követelmények teljesítése az ügyfelekkel érintkező környezetekben.
Összegzés
A YYForce szakaszos tervet vázolt fel a concierge-feladatok automatizálásától az összehangolt, szállodai rendezvényeken alkalmazott robotikáig. Az, hogy a Workforce OS eléri-e ezeket a célokat, a fejlesztésen, a tesztelésen, a finanszírozáson és az élő szolgáltatási műveletekbe történő biztonságos integráción múlik.
További hírek
Jogi nyilatkozat
Ez a FinanceVelix-cikk általános tájékoztatást nyújt, nem minősül személyre szabott pénzügyi, befektetési, jogi vagy adótanácsadásnak. A piaci árak, a kamatlábak és a gazdasági körülmények változhatnak; a befektetések veszteség kockázatával járnak. A tények a közzétételkor rendelkezésre álló információkat tükrözik, és változhatnak. A fontos információkat ellenőrizze önállóan, és szükség esetén forduljon megfelelő képesítéssel rendelkező szakemberhez. Egy eszköz, vállalat vagy szolgáltatás említése nem jelent ajánlást.