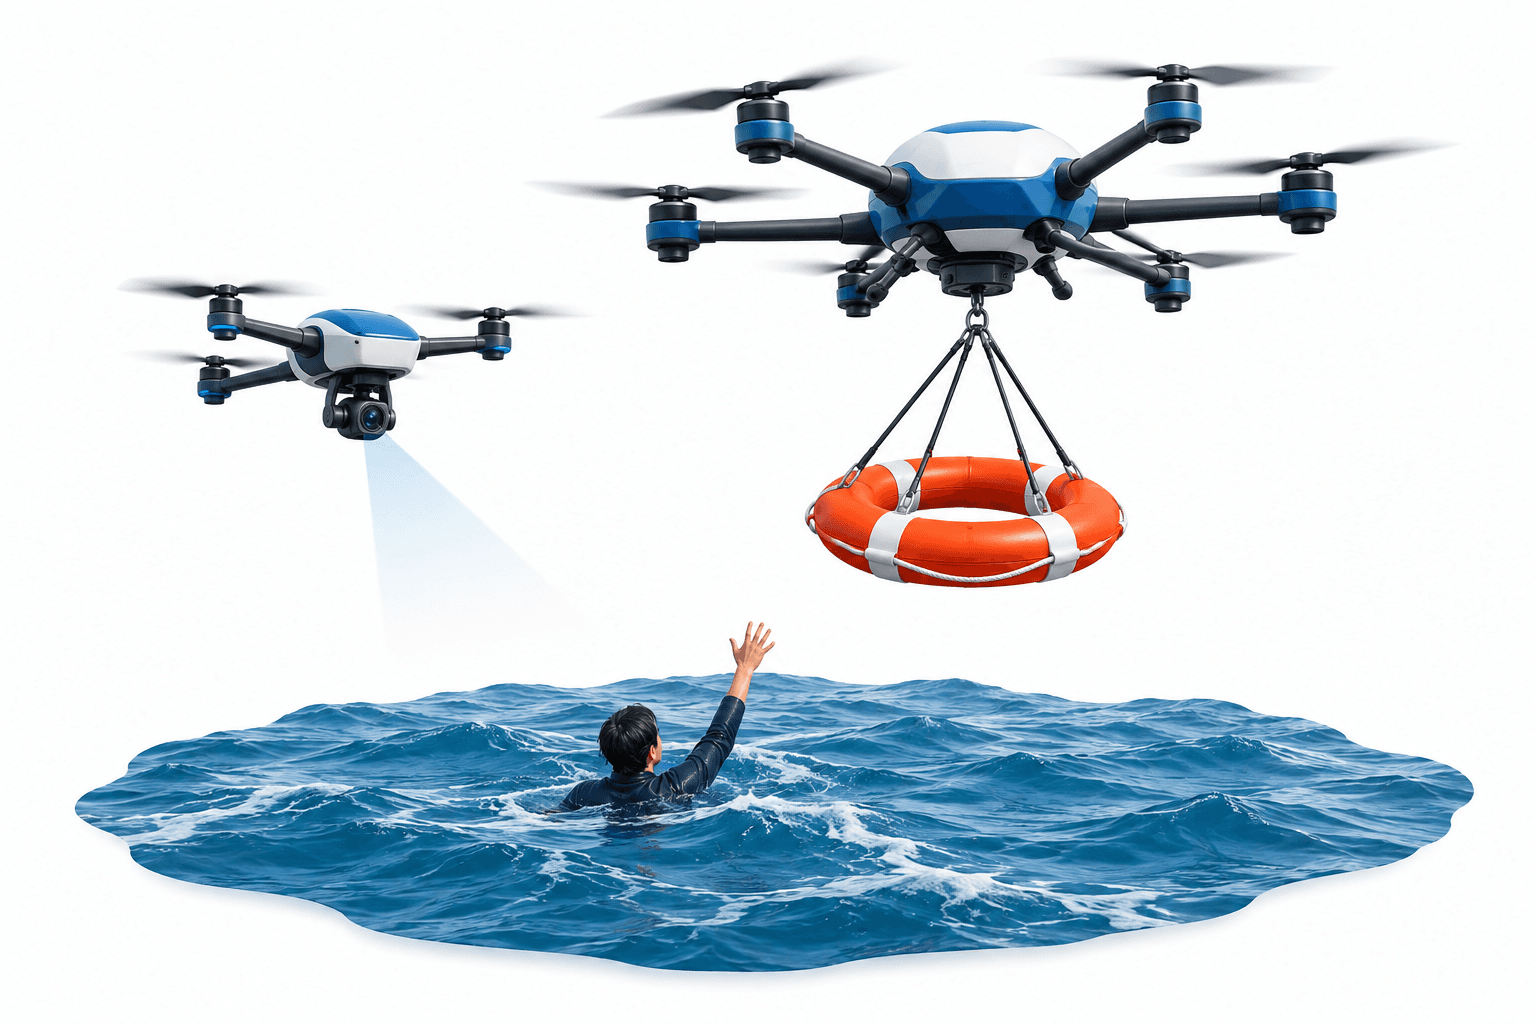
인도 해군사관학교 연구팀이 해상 조난자를 찾아 구명환을 전달하도록 설계된 인도 구조 드론을 개발했습니다. 두 대의 항공기는 수색과 전달 임무를 나눠 수행하며, 부양 장비를 투하할 시점은 사람이 조종해 결정합니다.
핵심 내용
- 쿼드콥터가 수면을 수색하고, 헥사콥터가 구명환을 탐지된 위치로 운반합니다.
- 두 항공기는 무선으로 통신하며, 구명환을 투하한 뒤 전달용 드론은 자율적으로 복귀합니다.
인도 구조 드론의 작동 방식
수색용 쿼드콥터는 2K 광학 카메라와 열화상 카메라를 사용해 수면을 살핍니다. YOLO라는 인공지능 모델이 실시간 영상 피드를 분석해 조난 가능성이 있는 사람을 식별합니다.
잠재적 목표가 탐지되면 헥사콥터가 이륙해 GPS를 이용해 해당 위치로 이동합니다. 개발자 중 한 명인 사관후보생 수단슈 탄와르는 조종자가 구명환 투하를 승인해야 한다고 말했습니다. 이후 헥사콥터는 자율적으로 출발 지점으로 돌아옵니다.
| 항목 | 세부 사항 |
|---|---|
| 비행 시간 | 수색용 쿼드콥터: 45분, 전달용 헥사콥터: 25분 |
| 탑재 용량 | 수색용 쿼드콥터: 0.5kg, 전달용 헥사콥터: 2.5kg |
| 최대 속도 | 수색용 쿼드콥터: 50km/h, 전달용 헥사콥터: 40km/h |
비행 제원 및 구조 임무
탄와르에 따르면 두 항공기는 모두 개발팀이 제작했으며 작전 반경은 10킬로미터입니다. 두 기체는 장거리 무선 주파수 링크로 협조합니다.
이 시스템은 보트가 정확한 위치에 도착하기를 기다리지 않고 조난자를 찾아 부양 장비를 전달해 해상 구조 초기 단계를 지원하도록 설계됐습니다.
뉴스 더 보기
면책 조항
이 FinanceVelix 기사는 일반 정보를 제공하며, 개인 맞춤형 금융·투자·법률·세무 조언이 아닙니다. 시장 가격, 금리 및 경제 여건은 변동할 수 있으며 투자에는 손실 위험이 따릅니다. 사실관계는 게시 당시 이용 가능한 자료를 반영하며 변경될 수 있습니다. 중요한 정보는 독립적으로 확인하고 필요할 경우 자격을 갖춘 전문가와 상담하십시오. 특정 자산, 회사 또는 서비스를 언급했다고 해서 이를 보증하는 것은 아닙니다.




댓글
서로 존중해 주세요. 도배·사칭·개인 인증정보 게시를 금지합니다. 일반 글과 댓글은 즉시 공개되며, 의심스러운 링크는 검토를 위해 보류됩니다.
처리 중…