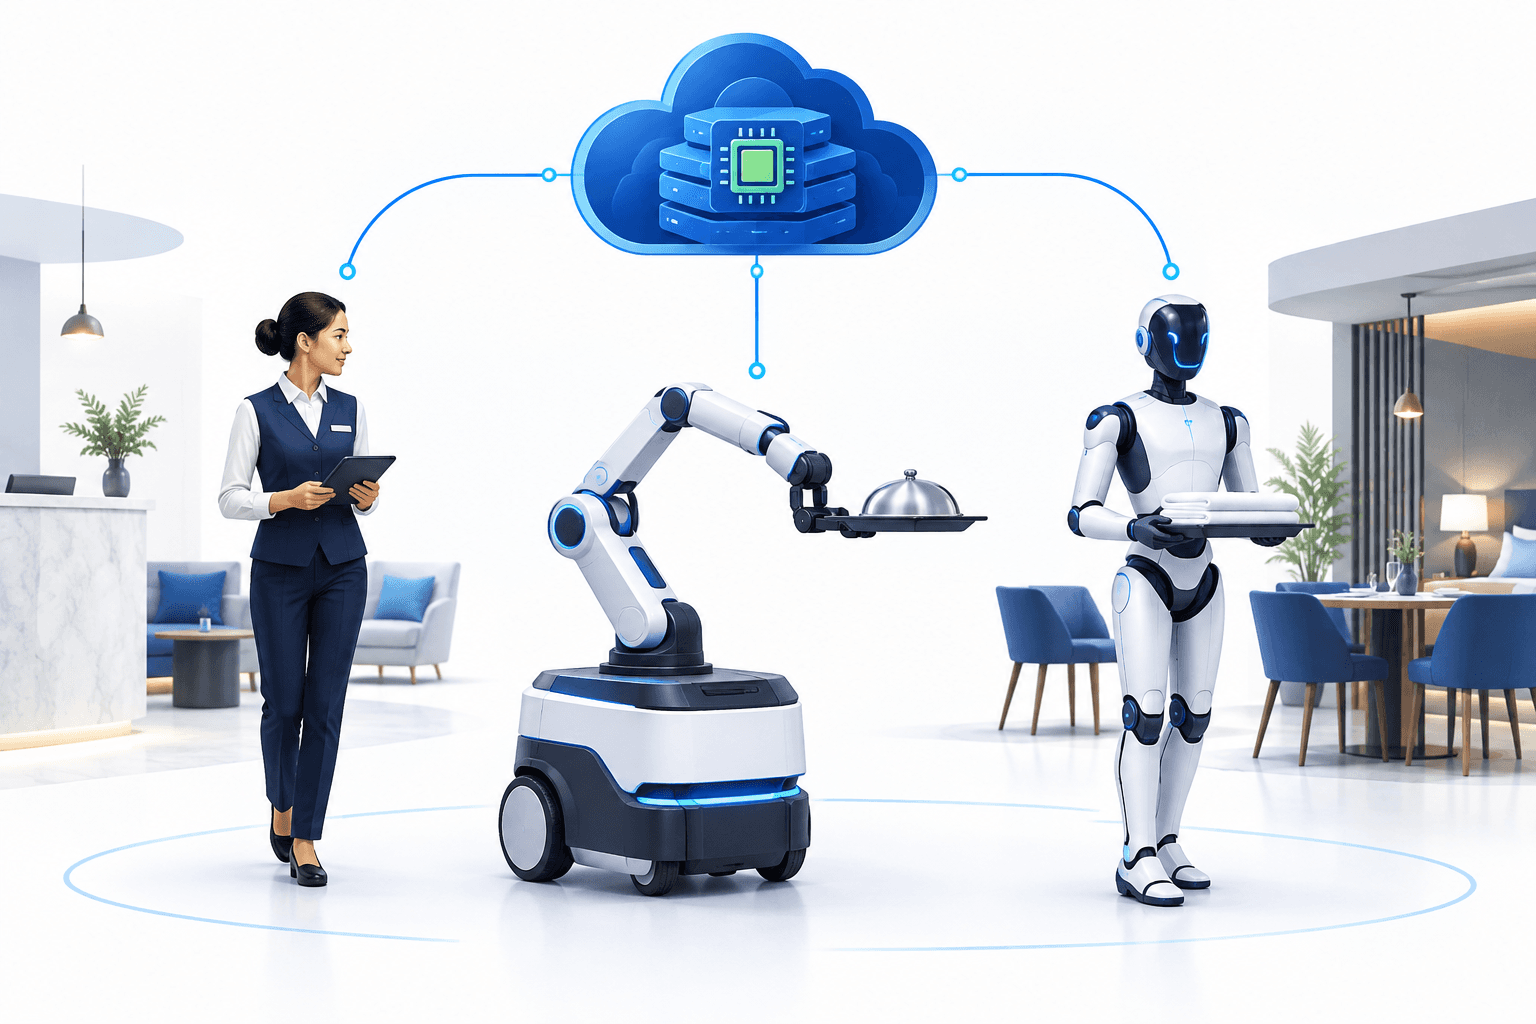
YYForce Inc. сообщила 22 октября 2026 года о планах разработать и масштабировать Workforce OS — модульную программную архитектуру для робототехники, предназначенную для координации работы людей и автономных машин. Поставщик услуг по подбору персонала и обслуживанию объектов со штаб-квартирой в Сингапуре представил поэтапный план внедрения решений в гостиничном бизнесе с использованием вычислительных и робототехнических технологий NVIDIA; на более поздних этапах пилотных проектов предполагается задействовать гуманоидных роботов Unitree.
Ключевые выводы
- YYForce намерена создать не зависящий от аппаратной платформы программный слой для навигации, манипулирования, общения и координации нескольких роботов.
- Дорожная карта предусматривает переход от функций консьержа к роботизированной подаче напитков и пилотным проектам в отелях и на мероприятиях в течение трех этапов, охватывающих период с нулевого по шестой месяц.
- График разработки и коммерциализация остаются прогнозными планами; компания указывает на риски, связанные с финансированием, технической реализацией и внедрением.
Содержание
- Workforce OS нацелена на координацию гостиничных операций
- Три этапа ведут к пилотным проектам на мероприятиях в отелях
- В основе предлагаемой архитектуры — инструменты NVIDIA
- Инженерная разработка и коммерциализация остаются проверкой способности реализовать планы
- Заключение
Workforce OS нацелена на координацию гостиничных операций
Компания, акции которой котируются на Nasdaq под тикером YFOR, позиционирует эту архитектуру как общую программную основу для различных типов коммерческих роботов, а не как приложение для одной конкретной машины. Предлагаемые возможности охватывают компьютерное зрение, картографирование и навигацию, манипулирование с несколькими степенями свободы, взаимодействие на естественном языке и управление парком роботов.
Генеральный директор Майк Фу заявил, что YYForce стремится создать собственный программный слой интеллектуальных систем, который позволит разнообразным роботам приносить пользу в действующих предприятиях. В качестве потенциальной среды для тестирования и источника операционных данных он назвал существующую сеть отелей и корпоративных объектов компании.
В ближайшей перспективе план сосредоточен на контролируемых условиях гостиничного бизнеса. По словам YYForce, такой подход призван избежать длительных циклов исследований, связанных с менее структурированными задачами, например автономной уборкой помещений с мокрыми поверхностями.
Три этапа ведут к пилотным проектам на мероприятиях в отелях
В период с нулевого по второй месяц YYForce планирует наладить навигацию, сценарии разговорного взаимодействия с гостями и интеграцию с системами стойки регистрации с использованием периферийных модулей NVIDIA Jetson и Isaac ROS.
Второй этап, охватывающий период со второго по четвертый месяц, предусматривает применение стационарных и мобильных роботизированных манипуляторов в банкетных залах и зонах питания. Среди запланированных функций — захват с высокой точностью, динамическое распределение нагрузки и передача предметов людям.
В период с четвертого по шестой месяц компания намерена координировать мобильные платформы, роботизированные манипуляторы и находящихся на стадии пилотного тестирования гуманоидов Unitree во время банкетов и мероприятий в отелях. Это цели дорожной карты, а не сведения о уже завершенном внедрении.
В более долгосрочной перспективе YYForce намерена распространить модели «зрение—язык—действие», обученную походку гуманоидных роботов и программное обеспечение для координации на техническое обслуживание объектов, промышленную уборку и другие сложные физические задачи.
В основе предлагаемой архитектуры — инструменты NVIDIA
Планируемая вычислительная основа объединяет модули Jetson на роботах с графическими процессорами RTX для ускоренного инференса и локальной обработки данных. По словам YYForce, бортовые системы будут обеспечивать восприятие, объединение данных с датчиков и управление электродвигателями с низкой задержкой.
Для разработки и проверки решений компания внедряет фреймворк Project GR00T от NVIDIA и Isaac Sim на базе Omniverse. Эти инструменты призваны поддерживать обучение с переносом из симуляции в реальные условия, генерацию синтетических данных и тестирование задач с помощью цифровых двойников до физического внедрения.
Isaac ROS предназначена для аппаратного ускорения визуального картографирования и навигации, а TensorRT — для оптимизации инференса моделей глубокого обучения на стационарных манипуляторах и двуногих платформах Unitree.
Инженерная разработка и коммерциализация остаются проверкой способности реализовать планы
YYForce сообщила о создании специализированной инженерной группы, в которую войдут специалисты по автономной навигации, восприятию и мультимодальному взаимодействию, управлению движением и манипулированием, моделям для воплощенных систем и распределенным системам. Компания рассчитывает, что группа сосредоточится на координации парка роботов, динамическом распределении рабочей силы и интеграции с ее операционной сетью.
В сообщении прямо указано, что разработка платформы, ее функции, сроки и коммерциализация являются прогнозными планами. Среди отмеченных рисков — перенос результатов обучения в симуляции в реальные условия, зависимость от технологий NVIDIA и Unitree, наем инженеров, привлечение достаточного капитала, а также выполнение требований безопасности, ответственности, защиты конфиденциальности и регулирования при взаимодействии с клиентами.
Заключение
YYForce представила поэтапный план перехода от автоматизации услуг консьержа к координированной работе роботов на мероприятиях в отелях. Достижение этих целей Workforce OS будет зависеть от разработки, тестирования, финансирования и безопасной интеграции в действующие сервисные процессы.
Читайте другие новости
Отказ от ответственности
Эта статья FinanceVelix содержит общую информацию и не является персональной финансовой, инвестиционной, юридической или налоговой консультацией. Рыночные цены, процентные ставки и экономические условия могут меняться; инвестиции сопряжены с риском убытков. Факты отражают информацию, доступную на момент публикации, и могут измениться. Самостоятельно проверяйте важную информацию и при необходимости консультируйтесь с квалифицированным специалистом. Упоминание актива, компании или услуги не является рекомендацией.



