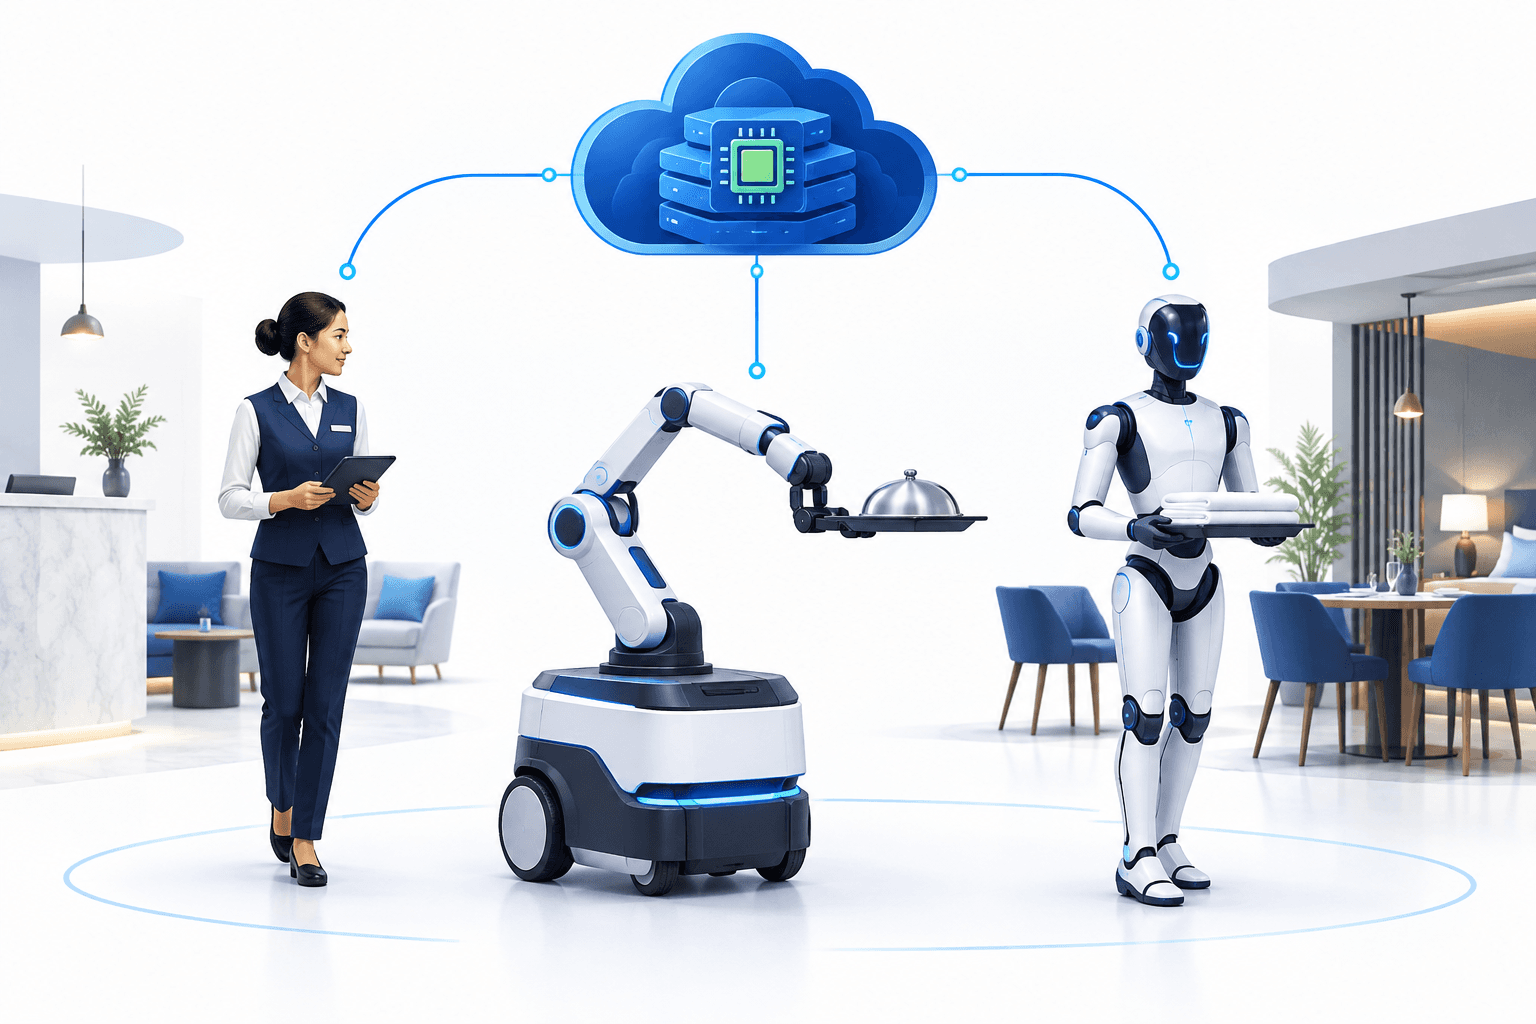
YYForce Inc. повідомила 22 жовтня 2026 року про плани розробити й масштабувати Workforce OS — модульну програмну архітектуру для робототехніки, призначену для координації роботи людей і автономних машин. Постачальник послуг у сфері управління персоналом та обслуговування об’єктів зі штаб-квартирою в Сінгапурі представив поетапний план впровадження в готельному бізнесі з використанням обчислювальних і робототехнічних технологій NVIDIA; до пізніших пілотних операцій планують залучити гуманоїдних роботів Unitree.
Ключові висновки
- YYForce має намір створити незалежний від обладнання програмний рівень для навігації, маніпулювання об’єктами, спілкування та координації кількох роботів.
- Дорожня карта передбачає перехід від функцій консьєржа до роботизованого обслуговування напоями та пілотних проєктів у готелях і на заходах у межах трьох етапів, розрахованих на період від нульового до шостого місяця.
- Графік розробки та комерціалізація залишаються прогнозними планами; компанія вказала на ризики, пов’язані з фінансуванням, технічним виконанням і впровадженням.
Зміст
- Workforce OS орієнтована на скоординовану роботу в готельному бізнесі
- Три етапи ведуть до пілотних проєктів на готельних заходах
- В основу запропонованої архітектури покладено інструменти NVIDIA
- Інженерна розробка та комерціалізація залишаються перевіркою здатності до виконання
- Висновок
Workforce OS орієнтована на скоординовану роботу в готельному бізнесі
Компанія, акції якої котируються на Nasdaq під тикером YFOR, позиціонує цю архітектуру як спільну програмну основу для різних типів комерційних роботів, а не як застосунок, прив’язаний до однієї машини. Серед запропонованих можливостей — комп’ютерний зір, картографування й навігація, маніпулювання за допомогою багатовісних механізмів, взаємодія природною мовою та оркестрація парку роботів.
Генеральний директор Майк Фу заявив, що YYForce прагне володіти програмним рівнем інтелекту, який робить різноманітних роботів корисними для підприємств. Потенційним середовищем для тестування та джерелом операційних даних він назвав наявну мережу готелів і корпоративних об’єктів компанії.
У найближчій перспективі план зосереджений на контрольованих умовах готельного бізнесу. За словами YYForce, такий підхід покликаний уникнути тривалих циклів досліджень, пов’язаних із менш структурованими завданнями, як-от автономне прибирання у вологих приміщеннях.
Три етапи ведуть до пілотних проєктів на готельних заходах
Упродовж перших двох місяців YYForce планує налагодити навігацію, діалогові процеси для спілкування з гостями та інтеграцію зі стійкою реєстрації, використовуючи периферійні модулі NVIDIA Jetson та Isaac ROS.
Другий етап, що охоплює період із другого по четвертий місяць, передбачає використання стаціонарних і колісних роботизованих маніпуляторів на банкетах і в закладах харчування та напоїв. Заплановані функції включають точне захоплення предметів, динамічне балансування навантаження та передачу предметів людям.
Упродовж четвертого—шостого місяців компанія прагне координувати мобільні платформи, роботизовані маніпулятори та гуманоїдних роботів Unitree на пілотному етапі під час реальних готельних банкетів і заходів. Це цілі дорожньої карти, а не повідомлення про вже завершене впровадження.
У довгостроковій перспективі YYForce має намір поширити моделі «зір—мова—дія», набуті навички пересування гуманоїдів і програмне забезпечення для оркестрації на технічне обслуговування об’єктів, промислове прибирання та інші складні фізичні завдання.
В основу запропонованої архітектури покладено інструменти NVIDIA
Запланована обчислювальна основа поєднує модулі Jetson на роботах із графічними процесорами RTX для прискорення логічного висновування та локальної обробки даних. За словами YYForce, бортові системи підтримуватимуть сприйняття, об’єднання даних із сенсорів і керування двигунами з малою затримкою.
Для розробки та перевірки компанія впроваджує фреймворк NVIDIA Project GR00T та Isaac Sim на базі Omniverse. Ці інструменти мають підтримувати перенесення навчання із симуляції в реальне середовище, генерування синтетичних даних і тестування завдань із використанням цифрових двійників до фізичного впровадження.
Isaac ROS призначено для апаратно прискореного візуального картографування та навігації, тоді як TensorRT має оптимізувати логічне висновування моделей глибинного навчання для стаціонарних маніпуляторів і двоногих платформ Unitree.
Інженерна розробка та комерціалізація залишаються перевіркою здатності до виконання
YYForce заявила, що формує спеціалізовану інженерну групу, яка охоплюватиме автономну навігацію, сприйняття та мультимодальну взаємодію, керування рухом і маніпулюванням, втілені моделі та розподілені системи. Компанія очікує, що команда зосередиться на координації парку роботів, динамічному розподілі праці та інтеграції з її операційною мережею.
У пресрелізі розробку платформи, її функції, строки та комерціалізацію прямо віднесено до прогнозних заяв. Серед визначених ризиків — перенесення навчання із симуляції в реальне середовище, залежність від технологій NVIDIA та Unitree, найм інженерів, залучення достатнього капіталу, а також дотримання вимог безпеки, відповідальності, конфіденційності та регулювання в умовах взаємодії з клієнтами.
Висновок
YYForce окреслила поетапний шлях від автоматизації функцій консьєржа до скоординованої роботи роботів на готельних заходах. Досягнення цих цілей Workforce OS залежатиме від розробки, тестування, фінансування та безпечної інтеграції в реальні сервісні операції.
Читайте більше новин
Застереження
Ця стаття FinanceVelix містить загальну інформацію, а не персоналізовані фінансові, інвестиційні, юридичні чи податкові поради. Ринкові ціни, процентні ставки та економічні умови можуть змінюватися; інвестиції пов’язані з ризиком збитків. Наведені факти відображають матеріали, доступні на момент публікації, і можуть змінитися. Самостійно перевіряйте важливу інформацію та за потреби звертайтеся до кваліфікованого фахівця. Згадка про актив, компанію або послугу не є рекомендацією.



