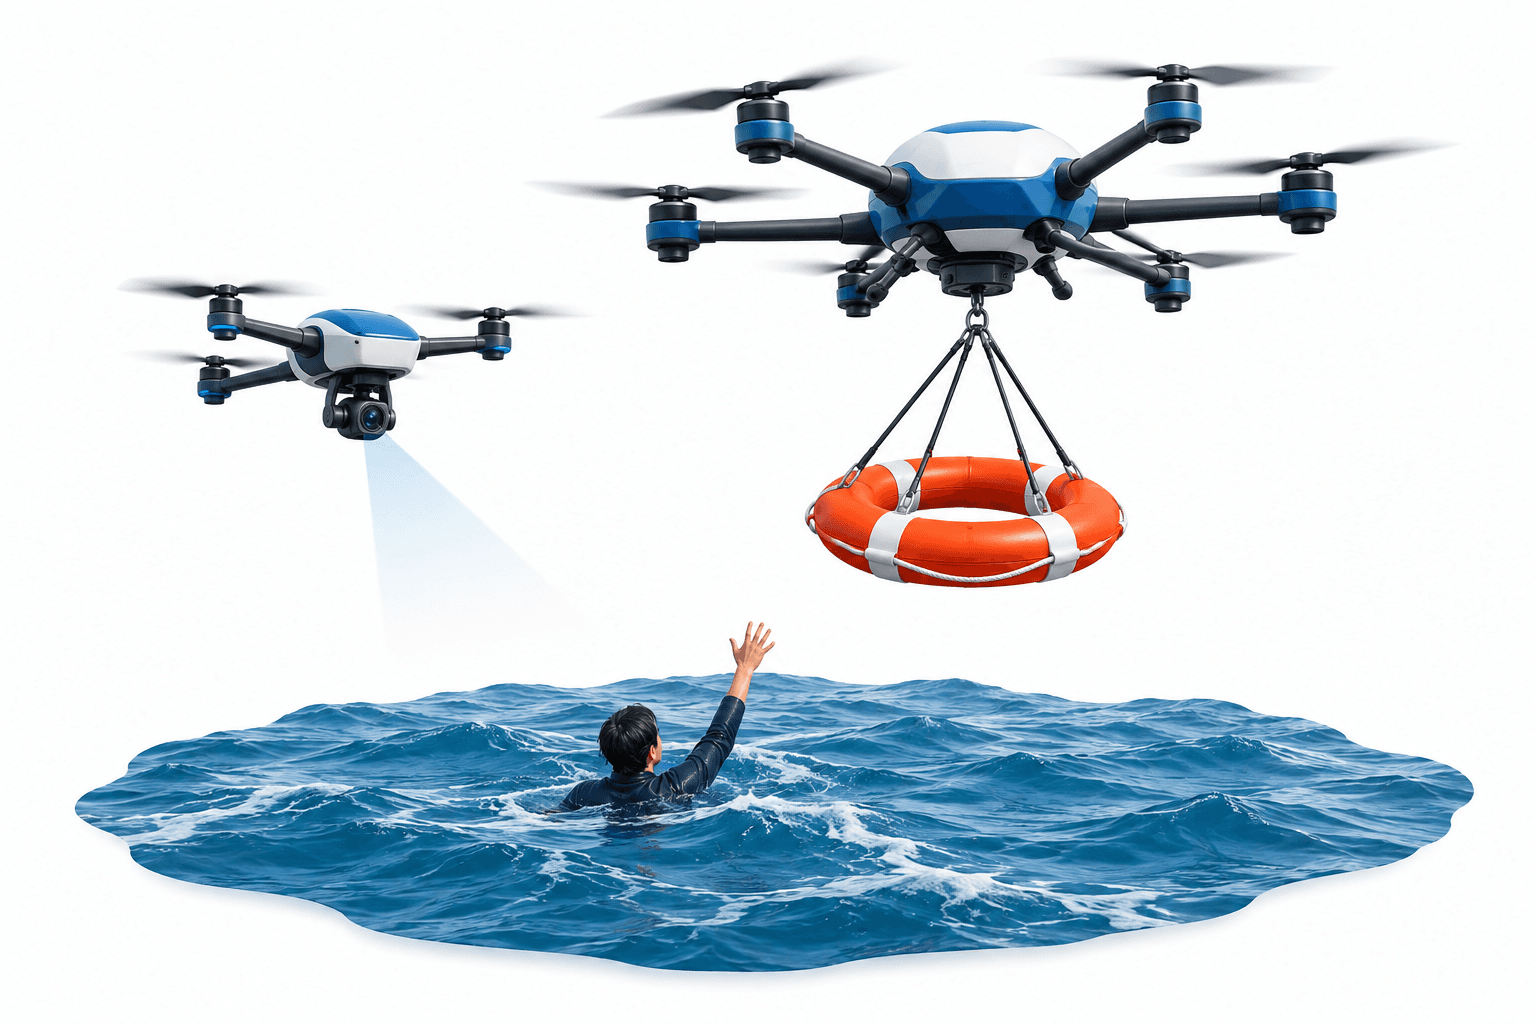
印度海軍學院的一支團隊研發了印度救援無人機,旨在搜尋海上遇險人員並投送救生圈。兩架無人機分別負責搜尋與投送任務,並由操作人員決定何時釋放浮具。
重點摘要
- 四軸無人機負責搜尋水面,六軸無人機則攜帶救生圈前往偵測到的位置。
- 兩架無人機透過無線電通訊,投放救生圈後,投送無人機會自主返航。
印度救援無人機如何運作
搜尋用四軸無人機採用 2K 光學與熱成像攝影機掃描水面。名為 YOLO 的人工智慧模型會分析即時影像串流,標示可能的遇險人員。
偵測到可能的目標後,六軸無人機便會起飛,並利用 GPS 導航至該位置。開發團隊成員之一、見習軍官 Sudhanshu Tanwar 表示,投放救生圈必須經操作人員核准。之後,六軸無人機會自主返回起飛點。
| 項目 | 詳情 |
|---|---|
| 飛行時間 | 搜尋用四軸無人機:45 分鐘;投送用六軸無人機:25 分鐘 |
| 載重能力 | 搜尋用四軸無人機:0.5 kg;投送用六軸無人機:2.5 kg |
| 最高速度 | 搜尋用四軸無人機:50 km/h;投送用六軸無人機:40 km/h |
飛行規格與救援用途
Tanwar 表示,兩架無人機均由開發團隊製造,作業半徑為 10 公里。兩者透過遠距無線電頻率連線協調。
這套系統旨在支援海上救援的初期階段,透過定位人員並投送浮具,無須等待船隻抵達確切位置。
閱讀更多新聞
免責聲明
這篇 FinanceVelix 文章提供一般資訊,不構成個人化的財務、投資、法律或稅務建議。市場價格、利率及經濟狀況可能變動;投資涉及損失風險。本文所載事實反映發布時可取得的資料,且可能有所變動。請自行查核重要資訊,並視需要諮詢合格專業人士。提及任何資產、公司或服務,均不代表對其背書。




留言
請尊重他人。禁止垃圾訊息、冒充他人或發布私人登入憑證。一般貼文和留言會立即顯示;含可疑連結的內容會暫緩發布,待審核後再顯示。
請稍等......