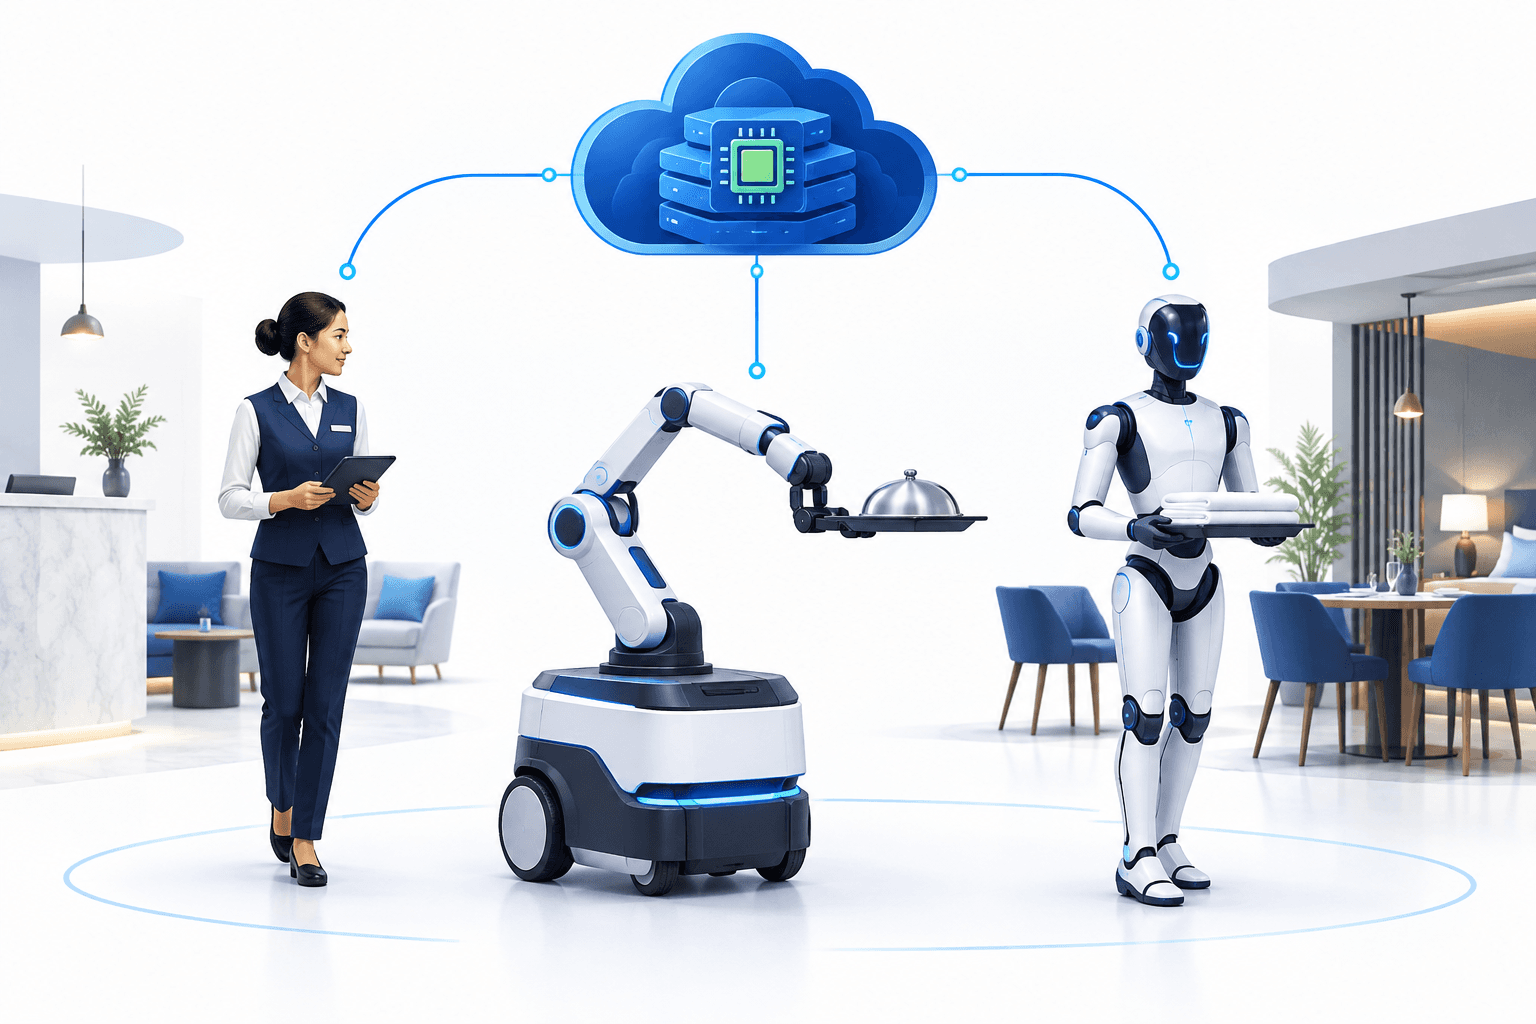
总部位于新加坡的劳动力与设施服务提供商YYForce Inc.于2026年10月22日表示,计划开发并扩展Workforce OS。这是一种模块化机器人软件架构,旨在协调人类员工与自主机器。公司概述了分阶段推进的酒店服务业部署计划,将采用NVIDIA计算和机器人技术,后期试点运营还将纳入宇树科技(Unitree)人形机器人。
要点
- YYForce计划构建一个不依赖特定硬件的软件层,用于导航、操作、对话和多机器人协同。
- 其路线图分为三个阶段,时间跨度为第0至第6个月,从礼宾服务逐步推进到机器人饮品服务和酒店活动试点。
- 公司指出,开发进度和商业化仍属前瞻性计划,并存在融资、技术执行和部署风险。
目录
Workforce OS旨在协调酒店服务运营
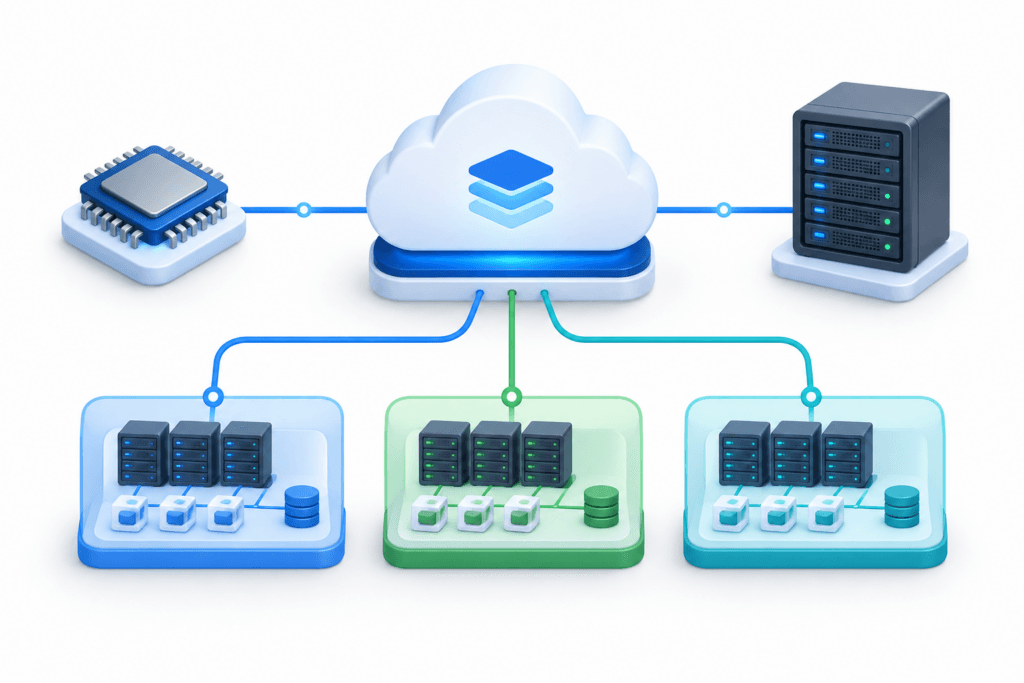
这家在纳斯达克上市、股票代码为YFOR的公司,将该架构定位为适用于不同类型商用机器人的通用软件基础,而非绑定于单一机器的应用程序。拟议功能涵盖计算机视觉、建图与导航、多轴操作、自然语言交互和机器人集群编排。
首席执行官Mike Fu表示,YYForce的目标是掌握软件智能层,让各种机器人能够在运营中的企业发挥作用。他指出,公司现有的酒店和企业设施业务布局,既可作为潜在测试环境,也能提供运营数据。
近期计划重点面向受控的酒店服务场景。YYForce表示,这一做法旨在避开较长的研发周期,例如在湿滑设施中执行自主清洁等结构较不明确的任务。
三个阶段逐步迈向酒店活动试点
在第0至第2个月,YYForce计划利用NVIDIA Jetson边缘模块和Isaac ROS,搭建导航、面向宾客的对话工作流以及前台集成功能。
第二阶段为第2至第4个月,计划在宴会及餐饮场景中部署固定式和轮式机械臂。拟议功能包括精细抓取、动态负载平衡以及向人递送物品。
在第4至第6个月,公司计划协调移动底盘、机械臂和处于试点阶段的宇树科技人形机器人,用于酒店宴会和活动现场。这些是路线图目标,并非已完成部署的报告。
从长期来看,YYForce计划将视觉—语言—动作模型、学习型人形机器人运动能力和编排软件拓展至设施维护、工业清洁及其他复杂物理任务。
拟议架构以NVIDIA工具为基础
计划中的计算基础将机器人上的Jetson模块与用于加速推理和本地处理的RTX GPU相结合。YYForce表示,机载系统将支持感知、传感器融合和低延迟电机控制。
在开发和验证方面,公司正采用NVIDIA的Project GR00T框架和由Omniverse驱动的Isaac Sim。这些工具旨在支持从仿真到现实的训练、合成数据生成,以及实体部署前的数字孪生任务测试。
Isaac ROS将用于硬件加速的视觉建图与导航,TensorRT则计划用于优化固定式机械臂和宇树科技双足平台上的深度学习推理。
工程开发和商业化仍面临执行考验
YYForce表示,公司正在组建一支专业工程团队,负责自主导航、感知与多模态交互、运动与操作控制、具身模型以及分布式系统。公司预计,该团队将优先推进机器人集群协同、动态劳动力分配,以及与其运营网络的整合。
公告明确将该平台的开发、功能、时间表和商业化归类为前瞻性事项。已指出的风险包括将仿真训练迁移至真实环境、依赖NVIDIA和宇树科技的技术、招聘工程师、筹集充足资金,以及在面向客户的场景中满足安全、责任、隐私和监管要求。
结论
YYForce概述了从礼宾自动化逐步迈向酒店活动协同机器人的路线。Workforce OS能否实现这些目标,将取决于开发、测试、融资,以及安全地融入现场服务运营。
阅读更多新闻
免责声明
本文由FinanceVelix发布,仅提供一般信息,不构成个性化财务、投资、法律或税务建议。市场价格、利率和经济状况可能发生变化;投资存在损失风险。文中事实依据发布时可获得的资料,且可能发生变化。请独立核实重要信息,并在需要时咨询合格专业人士。提及某项资产、公司或服务并不构成对其的认可。