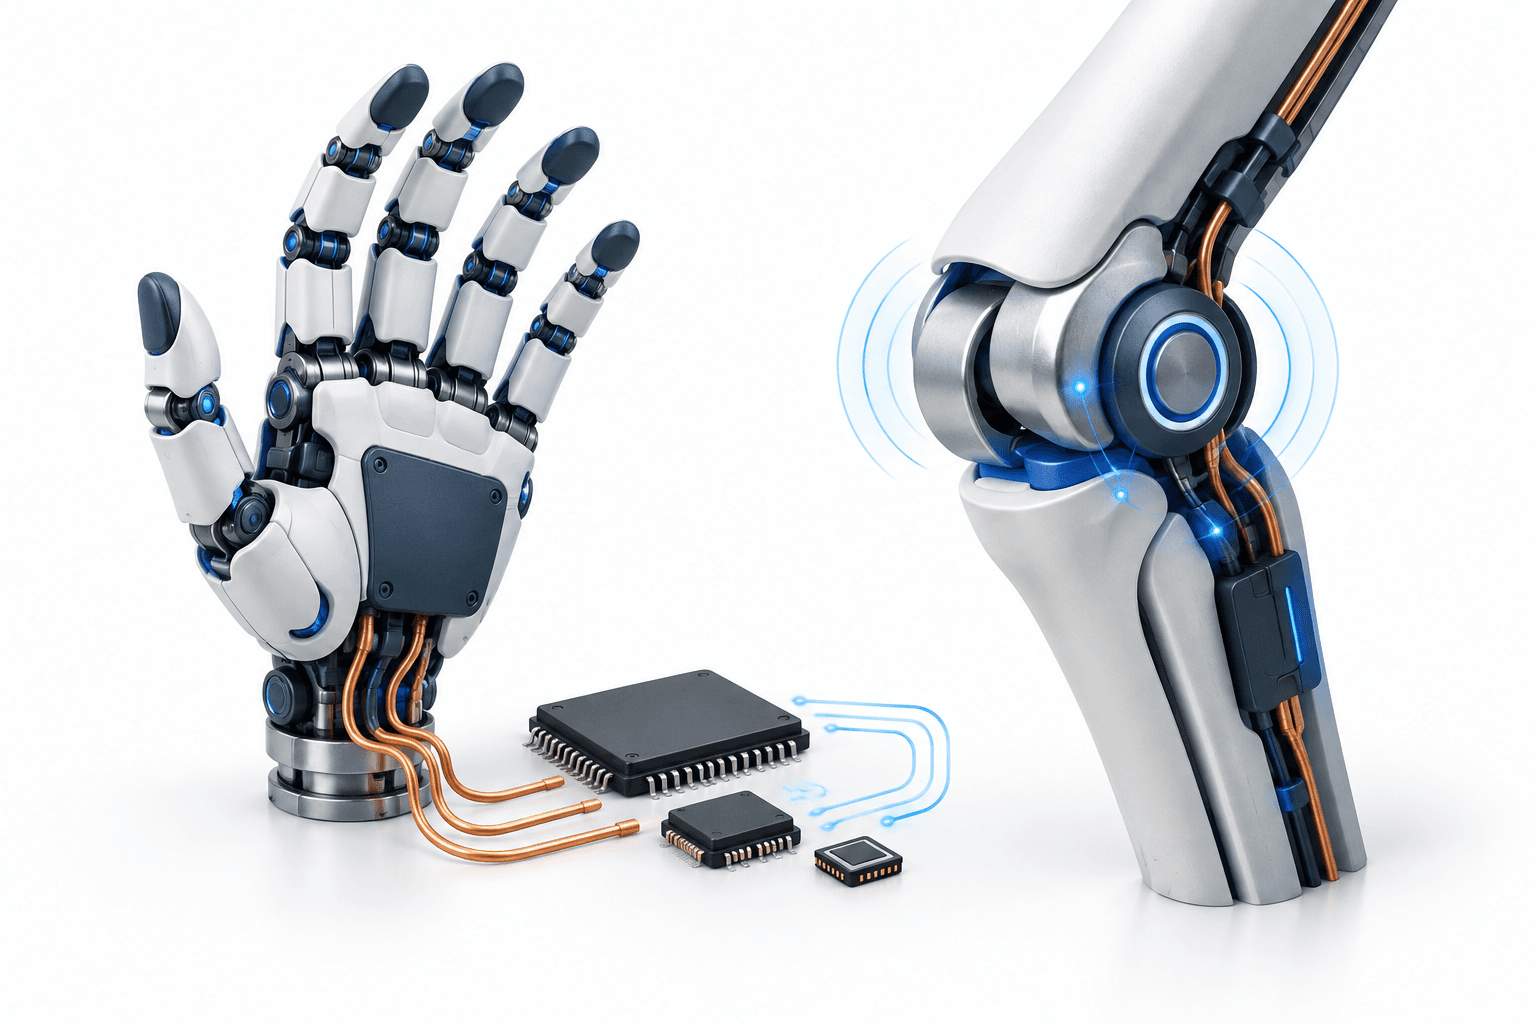
Allegro于2026年10月20日宣布,面向人形机器人的产品组合将新增48V电源管理芯片和精密位置传感器。Allegro MicroSystems表示,这些组件可应对空间、重量、散热和安全方面的限制;与此同时,公司与Sarcomere Dynamics的合作也计划从机器人夹爪拓展至结构更复杂的机器人手。
要点
- Allegro称,其A81481电源芯片可将电源系统占用空间和元件成本降低约50%。
- 传感器产品系列面向高扭矩身体关节和空间紧凑的机器人手指。
- Sarcomere Dynamics计划将合作拓展至其拥有24个自由度的ARTUS Dex机器人手。
目录
Allegro机器人产品面向紧凑型48V电源系统
在其机器人产品组合公告中,Allegro表示,A81481电源管理集成电路可直接从48V母线供电并进行安全调节,无需外部前置稳压器。公司估计,这种集成方式可将电源系统占用空间和物料清单成本降低约50%;这一说法并非指整台机器人的成本。
实际挑战在于,如何将电源转换装置装入尺寸较小、封闭式的关节和传感模块。Allegro表示,人形机器人设计正采用48V架构,以减轻线缆重量并降低电阻损耗,但仍需要安全地降低电压,为其他组件供电。
A81481将电源调节与具备ASIL-D能力的安全诊断功能相结合,其中包括三重看门狗架构。这些是Allegro所述的组件能力,并不意味着成品机器人已获得某项特定安全认证。
| 项目 | 详情 |
|---|---|
| A81481封装 | 6 × 6 mm,包含两个降压稳压器和五个低压差输出。 |
| A17803封装选项 | 提供超紧凑型QFN封装。 |
| CT310规格 | 据Allegro称,其在2 × 2 mm DFN封装中可实现低于1度的精度。 |
| A33023接口 | 提供多种数字输出选项,具有低延迟并支持诊断功能。 |
身体关节和机器人手指采用不同传感器
针对肩部、髋部和膝部等高扭矩关节,Allegro推出A17802和A17803感应式位置传感器。公司表示,这些传感器内置的杂散磁场抗扰能力无需额外屏蔽,而补偿和滤波功能则有助于其适应机械气隙变化。
针对手部和手指,CT310 TMR传感器和A33023霍尔效应角度传感器旨在满足更严格的封装空间限制。Allegro将其定位为绕线式旋变器和光学编码器的固态替代方案,并表示它们具有更强的抗污染、机械冲击和偏摆能力。
这一差异很重要,因为人形机器人既需要大型关节的强劲运动能力,也需要小型关节的精细控制。Allegro的产品组合采用不同的传感技术来满足这些需求,而非依赖单一传感器设计。
与Sarcomere的合作计划进入下一阶段
Sarcomere Dynamics首席执行官兼联合创始人Harpal J.S. Mandaher表示,两家公司正合作将Allegro的运动控制器、传感器和电源芯片集成到Scorpion夹爪中。他称,合作计划按进度推进,后续将拓展至新一代机器人手ARTUS Dex,该产品拥有24个自由度。
这项拓展仍处于计划阶段,尚未完成部署。公告未披露订单金额或收入贡献;Allegro还指出,客户采用情况、商业化进程以及设计订单的时间安排,均是影响预期结果的风险因素。
结论
Allegro的公告介绍了组件能力和计划中的合作拓展,并未提供量化的商业业绩。下一个已确认的展示活动是electronica 2026,公司计划在C6展厅、129号展位展示其机器人电源和传感产品。
阅读更多新闻
免责声明
本文由FinanceVelix发布,仅提供一般信息,不构成个性化的财务、投资、法律或税务建议。市场价格、利率和经济状况可能发生变化;投资存在亏损风险。本文所述事实基于发布时可获取的资料,可能发生变化。请自行核实重要信息,并在需要时咨询合格的专业人士。提及任何资产、公司或服务均不构成推荐。



